بِسْمِ ٱللَّٰهِ ٱلرَّحْمَٰنِ ٱلرَّحِيمِ
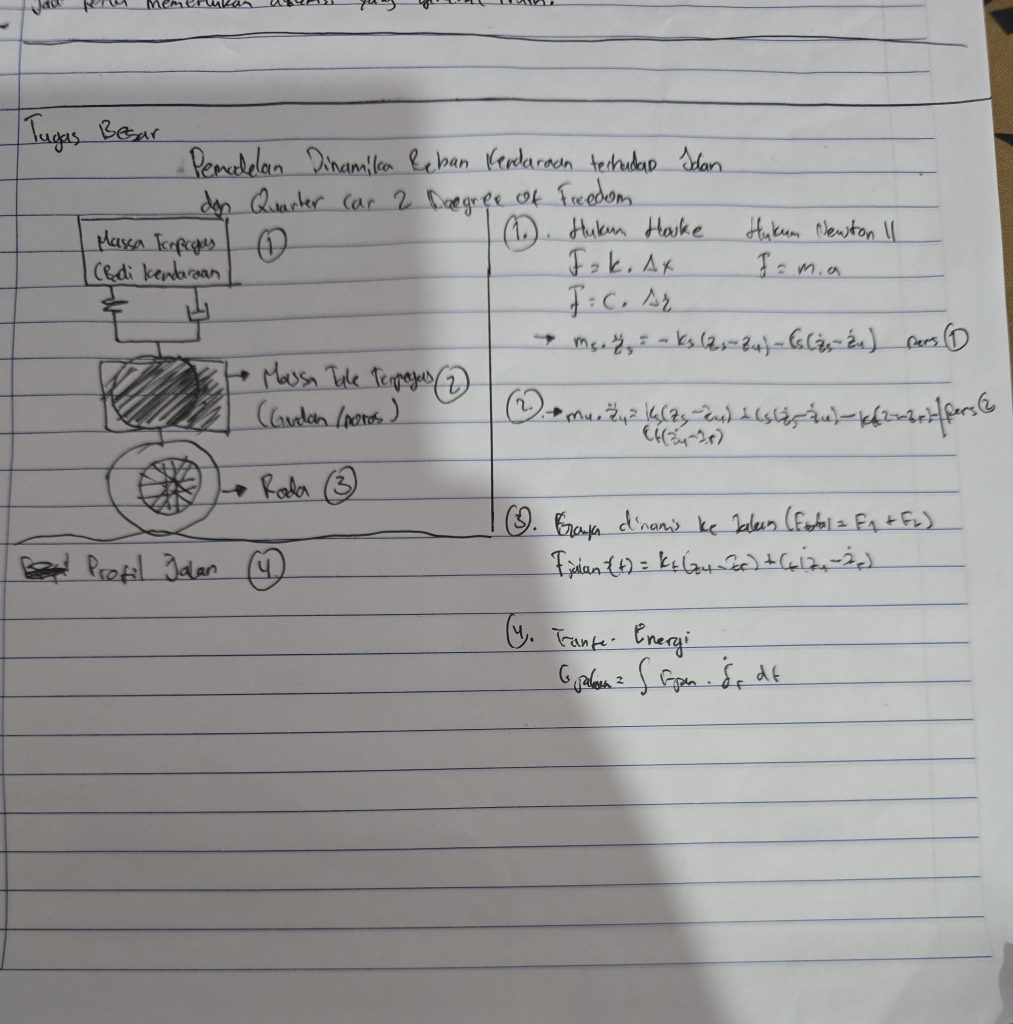
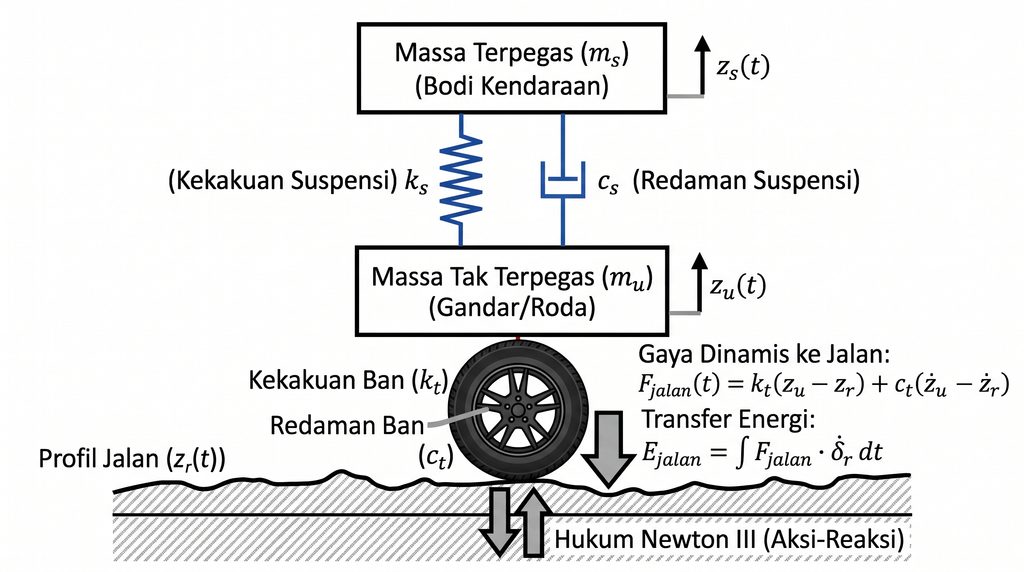
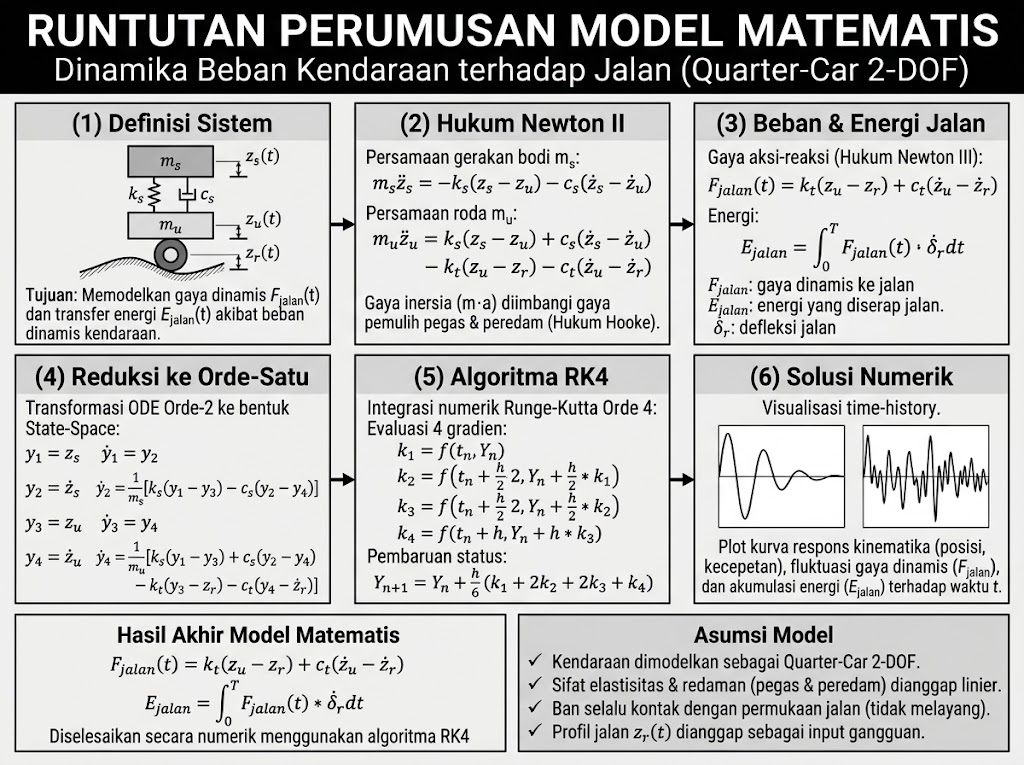
Pemodelan dinamika kendaraan-jalan melalui pendekatan Quarter-Car 2-DOF ini memberikan kerangka analitis yang presisi untuk menghitung beban yang diterima infrastruktur jalan. Beban kendaraan disederhanakan menjadi model Quarter-Car 2-Degree-of-Freedom (2-DOF). Artinya, kita hanya melihat seperempat bagian mobil (satu roda beserta suspensi dan bodi di atasnya) yang bergerak dalam dua derajat kebebasan (gerak vertikal bodi dan gerak vertikal roda).
Perumusan Persamaan Gerak (Hukum Newton II dan Hukum Hooke)
Model Quarter-Car 2-DOF membagi kendaraan menjadi dua massa utama:
- Massa terpegas (Massa bodi kendaraan) : m_s
- Massa tak terpegas ( Massa poros/roda) : m_u
Sistem ini dihubungkan oleh pegas dan peredam (damper). Berdasarkan Hukum Hooke, gaya pemulih suspensi proporsional dengan perpindahan, dan untuk peredam proporsional dengan kecepatan:
Menggunakan Hukum Newton II, kita dapatkan Persamaan Gerak (Equation of Motion):
Untuk Massa Terpegas (Bodi, m_s):
Untuk Massa Tak Terpegas (Poros/Roda, m_u):
Keterangan:
- Perpindahan/posisi vertikal dari bodi, roda, dan profil jalan.
- Kecepatan vertikal bodi, roda, dan turunan profil jalan.
- Percepatan vertikal bodi dan roda.
- Kekakuan dan koefisien redaman suspensi.
- Kekakuan dan koefisien redaman ban (tire).
Beban Dinamis & Energi pada Jalan (Hukum Newton III)
Berdasarkan Hukum Newton III (Aksi-Reaksi), gaya dinamis (Dynamic Load) yang diberikan oleh roda ke jalan adalah sama dengan gaya kontak dari jalan ke ban. Gaya aksi ini dirumuskan sebagai:
Energi yang Diterima Jalan: Jika Anda ingin menghitung energi ($E$) yang benar-benar ditransfer ke jalan (misalnya untuk analisis kelelahan/kerusakan aspal), ini dihitung dari kerja mekanik. Kerja adalah integral dari gaya terhadap jarak deformasi/defleksi perkerasan jalan.
Reduksi ke Persamaan Diferensial Orde 1 (State-Space)
Metode Runge-Kutta membutuhkan persamaan diferensial orde 1 (ODE orde 1). Kita harus mereduksi dua persamaan ODE orde 2 di atas menjadi empat ODE orde 1. Definisikan variabel state (kondisi) Y:
Vektor turunannya menjadi:
Penyelesaian Numerik dengan Runge-Kutta Orde 4 (RK4)
Untuk mensimulasikan sistem sepanjang waktu simulasi dengan langkah waktu (time-step) sebesar h, algoritma RK4 menghitung matriks state pada waktu berikutnya (Y_{n+1}) berdasarkan 4 gradien evaluasi (k_1, k_2, k_3, k_4):
Langkah iterasi dalam komputasi:
Pembaharuan Nilai (Update State):