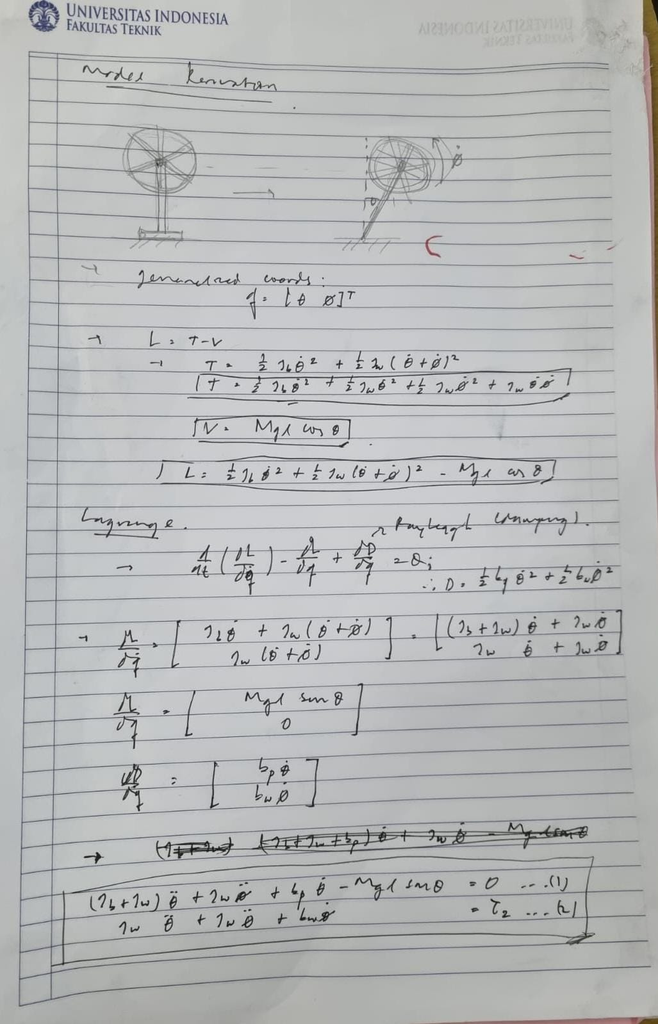
Self Balancing System — Pemodelan Matematis & Algoritma Komputasi
Dari Penurunan Model di atas, didapatkan persamaan dinamis:
Substitusi persamaan (2) ke persamaan (1), sehingga:
Dengan:
Bentuk state yang benar adalah:
Penyelesaian Numerik Menggunakan RK4
State sistem terdiri atas sudut badan, laju kemiringan, dan laju roda relatif. Masukannya adalah torsi motor.
Percepatan sudut badan ditentukan oleh torsi gravitasi, damping, dan reaksi torsi motor.
Ketiga persamaan gerak digabungkan menjadi fungsi yang menghitung laju perubahan state.
Keadaan berikutnya dihitung menggunakan metode Runge–Kutta orde empat. Untuk langkah waktu h:
Kemudian:
Setiap k_i merupakan vektor yang berisi laju perubahan ketiga state. Torsi u_k ditahan konstan selama satu langkah integrasi. Dalam simulasi ini digunakan h=0,005 detik.
Model Linear untuk Perancangan LQR
Model dilinearkan di sekitar posisi tegak menggunakan pendekatan sudut kecil:
Model linear dinyatakan sebagai:
Matriks A menyatakan pengaruh setiap state terhadap perubahan keadaan sistem:
Matriks B menyatakan pengaruh torsi motor terhadap perubahan state:
Diskretisasi model
Pengendali LQR
LQR menentukan gain kontrol dengan meminimalkan penyimpangan state dan penggunaan torsi:
Model linear digunakan untuk menghitung gain LQR, sedangkan model nonlinear asli digunakan dalam integrasi RK4 untuk menghitung respons gerak sistem.