Project Komputasi Teknik
Assalamualaikum warahmatullahi wabarakatuh.
Pada proyek Komputasi Teknik ini dibahas landasan matematis dan algoritma komputasi Blade Element Momentum (BEM) untuk memprediksi daya, torsi, dan gaya dorong (thrust) rotor turbin aliran. Pertanyaannya sederhana: jika arus air berkecepatan U∞ melewati rotor berjari-jari R yang berputar dengan kecepatan sudut Ω, berapa daya yang bisa diambil rotor, dan berapa gaya dorong yang harus ditahan strukturnya? Jawabannya tidak bisa didapat dengan satu rumus, karena aliran di rotor dipengaruhi rotor itu sendiri. Itulah mengapa BEM harus diselesaikan secara iteratif oleh komputer.
1. Persamaan Pengatur
1. Model Momentum Aksial
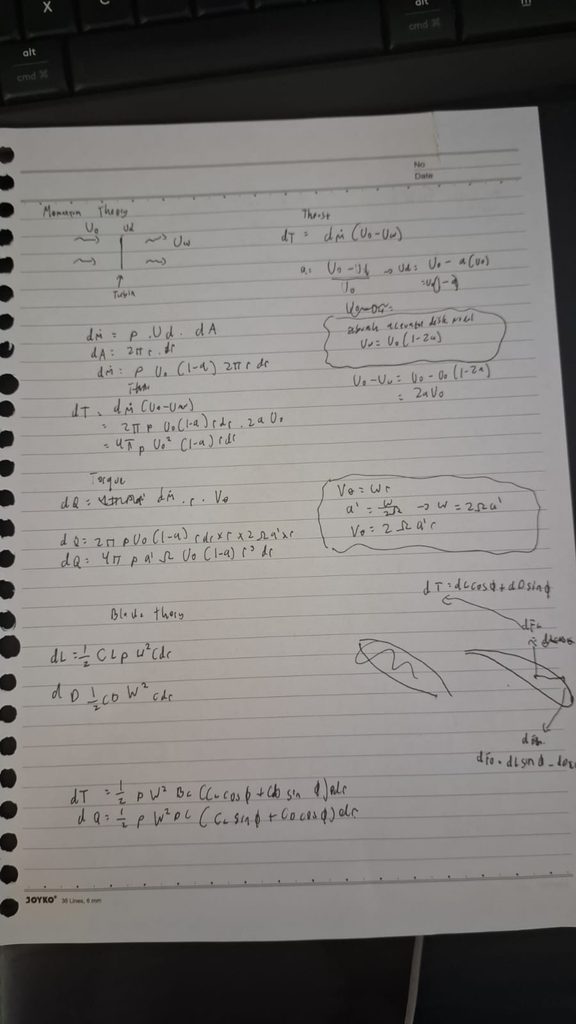
Neraca tekanan/momentum diterapkan pada tiap cincin. Gaya dorong sama dengan laju massa dikali penurunan kecepatan aliran:
dT = dṁ (U₀ − U_w)
Untuk model piringan aktuator klasik, kecepatan jauh di hilir adalah U_w = U₀(1 − 2a). Faktor induksi aksial didefinisikan sebagai fraksi kecepatan yang hilang di rotor:
a = (U₀ − Ud) / U₀ → Ud = U₀(1 − a)
Maka penurunan kecepatan total adalah:
U₀ − U_w = U₀ − U₀(1 − 2a) = 2aU₀
Laju massa melewati cincin, dengan luas dA = 2πr dr:
dṁ = ρ Ud dA = ρ U₀(1 − a) · 2πr dr
Substitusi ke persamaan gaya dorong menghasilkan:
dT_M = 4π ρ U₀² a(1 − a) r dr
Keterangan: dT = gaya dorong pada cincin (N); ρ = massa jenis air (kg/m³); U₀ = kecepatan arus bebas (m/s); a = seberapa kuat turbin memperlambat aliran; 1 − a = fraksi kecepatan yang tersisa di rotor; r = radius cincin (m); dr = tebal cincin (m).
2. Model Momentum Sudut
Putaran rotor memberi aliran momentum sudut. Perubahan momentum sudut berhubungan dengan torsi tiap cincin sebagai fungsi kecepatan tangensial dan posisi radial:
dQ_M = dṁ · r · Vθ
Kecepatan tangensial yang diinduksi pada wake:
Vθ = ωr ; a′ = ω / (2Ω) → ω = 2Ωa′ → Vθ = 2Ωa′r
Substitusi dṁ dari Bagian 1:
dQ = 2πρ U₀(1 − a) r dr · r · 2Ωa′r
dQ_M = 4π ρ a′ Ω U₀ (1 − a) r³ dr
Keterangan: a′ = faktor induksi tangensial; ω = kecepatan sudut yang diinduksi di wake (rad/s); Ω = kecepatan putar turbin (rad/s).
3. Model Elemen Bilah
Sisi kedua melihat gaya langsung pada profil bilah. Kecepatan aliran di bidang rotor memiliki dua komponen: aksial U₀(1 − a) dan sebidang rotor Ωr(1 + a′). Resultannya adalah kecepatan relatif W yang dilihat profil:
W = √{ [U₀(1 − a)]² + [Ωr(1 + a′)]² }
Gaya angkat dan hambat memakai persamaan standar aerofoil, dengan c = panjang chord dan W = kecepatan fluida resultan:
dL = ½ C_L ρ W² c dr ; dD = ½ C_D ρ W² c dr
Gaya yang menimbulkan thrust dan torsi didapat dengan menguraikan keduanya secara trigonometri, dengan B = jumlah bilah dan φ = sudut aliran:
dT_B = ½ ρ W² B c (C_L cos φ + C_D sin φ) dr
dQ_B = ½ ρ W² B c (C_L sin φ − C_D cos φ) r dr
Sudut serang adalah α = φ − θ, dengan θ sudut twist ditambah pitch, dan dipakai untuk membaca C_L(α) dan C_D(α) dari tabel profil.
4. Model BEMT: Menyamakan Dua Sudut Pandang
Kedua model harus menghasilkan gaya yang sama pada setiap cincin:
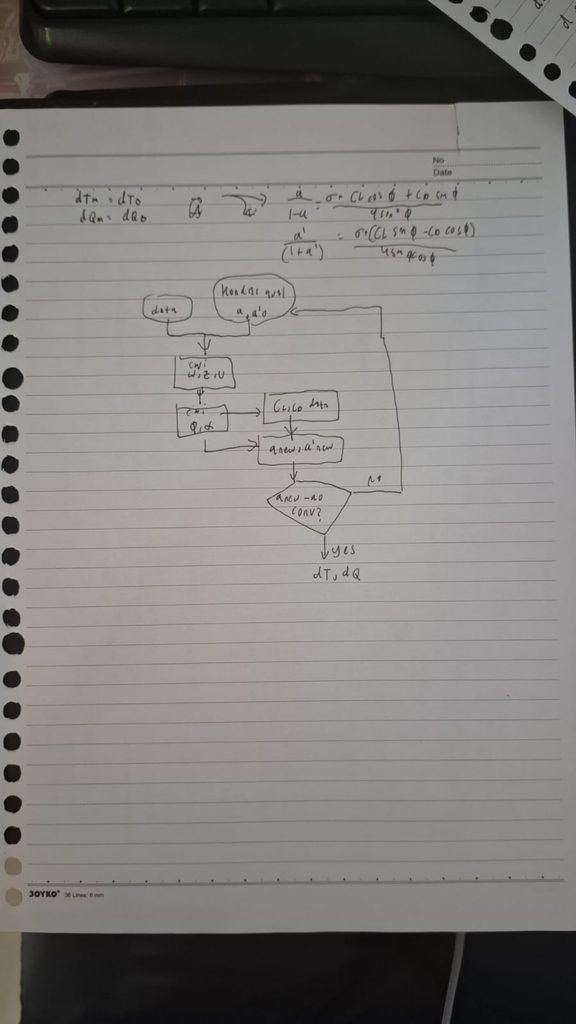
dT_M = dT_B ; dQ_M = dQ_B
Dengan solidity lokal σ_r = Bc / (2πr), diperoleh:
a / (1 − a) = σ_r (C_L cos φ + C_D sin φ) / (4 sin² φ)
a′ / (1 + a′) = σ_r (C_L sin φ − C_D cos φ) / (4 sin φ cos φ)
Ruas kanan bergantung pada φ, C_L, dan C_D, sedangkan φ sendiri bergantung pada a dan a′ lewat tan φ = U₀(1 − a) / [Ωr(1 + a′)]. C_L dan C_D pun berasal dari tabel, bukan rumus. Persamaan ini tidak bisa diselesaikan langsung, inilah bagian yang diserahkan ke komputer.
5. Algoritma Komputasi (Iterasi a dan a′)
Algoritma mengikuti diagram alir pada catatan: masukan data turbin dan bilah, iterasi pada solver BEMT, lalu keluaran per elemen, per bilah, dan per rotor.
Langkah-langkah:
- Masukan: data turbin (U₀, ρ, B, R, Ω atau λ) dan data bilah (r, c, twist, tabel C_L–C_D). Tetapkan tebakan awal a dan a′ (misalnya 0), toleransi, dan jumlah elemen.
- Untuk tiap azimut, tiap bilah, tiap elemen (tiga loop “next” pada diagram alir):
- Hitung φ dari tan φ = U₀(1 − a) / [Ωr(1 + a′)], lalu α = φ − θ.
- Cari C_L dan C_D dari tabel dengan interpolasi pada α.
- Hitung a_baru dari persamaan di Bagian 4. Jika a_baru melebihi sekitar 0,4, pakai koreksi untuk rotor terbebani berat (highly loaded factor), karena teori momentum sederhana tidak lagi berlaku.
- Hitung a′_baru dari persamaan di Bagian 4.
- Uji konvergensi: |a_baru − a_lama| dan |a′_baru − a′_lama| harus lebih kecil dari toleransi. Jika belum, perbarui a dan a′ (boleh dengan relaksasi) lalu kembali ke langkah 2.1.
- Setelah konvergen, hitung W, dT dan dQ dari persamaan elemen bilah (keluaran elemen).
- Jumlahkan dT dan dQ sepanjang bilah menjadi T dan Q (keluaran bilah).
- Hitung keluaran rotor: P = QΩ, C_P = P / (½ρπR²U₀³), C_T = T / (½ρπR²U₀²).
- Ulangi untuk rentang λ = ΩR/U₀ untuk mendapat kurva C_P–λ dan C_T–λ.
INPUT  : U₀, ρ, B, R, Ω (atau λ), tabel r–c–θ, tabel C_L(α), C_D(α), tol
UNTUK tiap elemen i:
    a ← a₀ ;  a′ ← a′₀
    ULANGI:
        φ ← atan[ U₀(1−a) / (Ω r_i (1+a′)) ] ;  α ← φ − θ_i
        C_L, C_D ← interpolasi tabel(α)
        σ_r ← B c_i / (2π r_i)
        hitung a_baru   (koreksi highly loaded jika a_baru > 0,4)
        hitung a′_baru
        selisih ← |a_baru−a| + |a′_baru−a′| ;  a ← a_baru ;  a′ ← a′_baru
    SAMPAI selisih < tol
    dT_i, dQ_i ← persamaan elemen bilah
T ← Σ dT_i ;  Q ← Σ dQ_i ;  P ← QΩ
OUTPUT : C_P(λ), C_T(λ), distribusi a(r), α(r), dT(r), dQ(r)
6. Asumsi, Batasan, dan Pemeriksaan
Asumsi: aliran tunak dan tak termampatkan; tiap cincin independen tanpa aliran radial; gaya bilah dari data profil 2D (C_L, C_D) yang bersifat kuasi-tunak; rotor dimodelkan sebagai piringan aktuator ideal.
Batasan: teori momentum sederhana gagal pada a > ≈ 0,4 sehingga perlu koreksi. Kehilangan di ujung dan hub akibat jumlah bilah terbatas (koreksi Prandtl) dapat ditambahkan sebagai pengembangan di luar catatan ini. Kavitasi tidak termodelkan dan perlu diperiksa terpisah.
Pemeriksaan: C_P tidak boleh melebihi batas Betz 16/27 ≈ 0,593; hasil harus konvergen terhadap jumlah elemen; dan iterasi a, a′ harus konvergen pada semua elemen.
7. Kesimpulan
BEMT berawal dari dua pandangan pada tiap cincin rotor: momentum aksial dan sudut pada aliran, serta gaya angkat dan hambat pada bilah. Menyamakan keduanya menghasilkan persamaan nonlinear untuk a dan a′ yang saling bergantung melalui φ dan data profil. Persamaan ini diselesaikan secara iteratif per elemen, lalu diintegrasikan menjadi T, Q, P, C_T, dan C_P.
Demikian landasan matematis dan algoritma komputasi BEMT.
Wassalamualaikum warahmatullahi wabarakatuh.
