A. Judul Projek
Pemodelan dan Simulasi Dinamika Beban Vertikal Kendaraan terhadap Fasilsitas Jalan Menggunakan Quarter-Car 2-Degree-of-Freedom Model
B. Nama
Muhammad Naufal Syauqy
C. Afiliasi
Departemen Teknik Mesin, Universitas Indonesia, Kampus Depok, Indonesia
D. Abstrak
Penurunan kualitas perkerasan jalan raya sering kali dipercepat oleh beban vertikal dinamis yang timbul akibat interaksi antara profil permukaan jalan dan sistem suspensi kendaraan. Proyek ini bertujuan untuk memodelkan dan mensimulasikan dinamika beban vertikal kendaraan terhadap fasilitas jalan menggunakan Quarter-Car 2-Degree-of-Freedom (2-DOF) model. Metodologi diawali dengan perumusan persamaan diferensial gerak menggunakan Hukum II Newton yang kemudian dikonversi ke dalam bentuk representasi ruang keadaan (state-space). Sinyal input eksitasi jalan dimodelkan ke dalam fungsi transien (seperti speed bump atau lubang) dan kontinu (jalan bergelombang harmonik). Simulasi numerik diselesaikan menggunakan metode integrasi Runge-Kutta orde ke-4 untuk menghitung gaya kontak dinamis, Dynamic Amplification Factor (DAF), dan Dynamic Load Coefficient (DLC). Analisis parametrik dilakukan dengan memvariasikan kecepatan kendaraan serta karakteristik kekakuan dan redaman suspensi guna mengevaluasi tingkat pembebanan terhadap infrastruktur perkerasan. Hasil dari pemodelan ini diharapkan mampu memberikan gambaran kuantitatif mengenai pengaruh dinamika kendaraan terhadap kerusakan jalan serta menjadi acuan dalam perancangan sistem suspensi yang ramah terhadap infrastruktur jalan (road-friendly suspension).
Kata Kunci: Dinamika Kendaraan, Model Quarter-Car 2-DOF, Beban Vertikal Dinamis, Interaksi Kendaraan-Jalan, Simulasi Numerik.
E. Deklarasi Penulis
- Deep Awareness (of) I
Menyadari peran manusia yang sangat penting terhadap keselamatan diri sendiri maupun orang lain, terutama dalam menggunakan fasilitas umum yang telah disediakan. Dengan kesadaran dan pemikiran dalam mengambil tindakan, segala keputusan harus berlandaskan ingatan kepada Allah swt. Tuhan Yang Maha Kuasa. Dalam kerangka DAI5, kesadaran diri menjadi fondasi dalam melihat suatu fenomena. Melalui Deep Awareness (of) I, setiap individu dituntut untuk memahami posisinya sebagai makhluk ciptaan Tuhan yang memikul tanggung jawab penuh atas dampak dari setiap perilakunya di ruang publik. Dengan demikian, pemanfaatan fasilitas umum tidak lagi dipandang sekadar aktivitas fisik belaka, melainkan wujud nyata dari rasa syukur serta kepedulian untuk menjaga keselamatan sesama.
- Intention of The Project
Projek ini bertujuan untuk memberikan simulasi bagaimana suatu fasilitas jalan ketika diberikan beban dinamis dari sebuah kendaraan dilihat menggunakan Quarter-Car 2-Degree-of-Freedom Model. Pendekatan ini dipilih untuk mengevaluasi seberapa besar gaya dinamis yang ditransmisikan oleh roda kendaraan ke perkerasan jalan, sekaligus melihat respons balik jalan terhadap kestabilan kendaraan itu sendiri. Hasil dari simulasi ini diharapkan dapat menjadi rujukan dalam mengoptimalkan desain infrastruktur dan batasan beban operasional kendaraan, sebagai wujud nyata kontribusi keilmuan dalam menjaga keberlanjutan fasilitas publik.
F. Pendahuluan
- Pemikiran Awal
Infrastruktur jalan raya merupakan kekuatan utama dari mobilitas dan distribusi logistik yang menopang pertumbuhan ekonomi. Namun, penurunan kualitas perkerasan jalan (pavement deterioration) yang terjadi lebih cepat dari umur yang direncanakan masih menjadi permasalahan utama dalam rekayasa transportasi dan infrastruktur. Secara konvensional, perancangan tebal perkerasan jalan sering kali didasarkan pada pendekatan beban statis kendaraan atau faktor ekuivalensi beban 1 sumbu gandar (Equivalent Single Axle Load). Padahal, ketika kendaraan bergerak di atas permukaan jalan yang tidak rata, interaksi antara profil permukaan jalan dan sistem suspensi kendaraan membangkitkan beban vertikal dinamis yang berfluktuasi secara signifikan di atas nilai beban statisnya.
Fluktuasi gaya vertikal dinamis yang ditransmisikan melalui ban ke permukaan jalan merupakan penyebab utama terhadap kerusakan struktural fasilitas jalan, seperti retak lelah (fatigue cracking) dan alur plastis (rutting). Besarnya beban dinamis ini dipengaruhi oleh dua faktor utama yang saling berinteraksi: kondisi ketidakrataan jalan sebagai sumber eksitasi, serta karakteristik mekanis kendaraan yang meliputi massa, kekakuan pegas, redaman suspensi, dan kekakuan ban. Oleh karena itu, pemahaman mendalam mengenai mekanisme pembangkitan beban vertikal dari sudut pandang dinamika kendaraan sangat diperlukan untuk memprediksi potensi kerusakan fasilitas jalan secara lebih akurat.
Untuk menganalisis fenomena interaksi dinamis tersebut tanpa biaya pengujian lapangan yang tinggi, pendekatan pemodelan matematis dan simulasi numerik menjadi metode yang sangat efektif. Salah satu representasi matematis yang paling andal dan banyak digunakan dalam studi dinamika vertikal adalah Model Seperempat Kendaraan dengan Dua Derajat Kebebasan (Quarter-Car 2-Degree-of-Freedom / 2-DOF Model). Model ini merepresentasikan seperempat bagian kendaraan yang terdiri dari dua komponen massa utama:
- Sprung Mass (
): Massa bodi kendaraan yang ditopang oleh sistem suspensi (pegas dengan kekakuan
dan peredam kejut dengan koefisien redaman
).
- Unsprung Mass (
): Massa roda, poros, dan komponen suspensi bawah yang berinteraksi langsung dengan permukaan jalan melalui kekakuan vertikal ban (
).
Meskipun memiliki struktur yang relatif sederhana dibandingkan model setengah kendaraan (half-car) atau kendaraan penuh (full-car), model Quarter-Car 2-DOF mampu menangkap frekuensi pribadi fundamental dari gerakan pantul bodi (body bounce, sekitar 1–1,5 Hz) dan gerakan loncatan roda (wheel hop, sekitar 10–12 Hz). Melalui model ini, gaya kontak dinamis antara ban dan jalan dapat dihitung secara langsung sebagai fungsi defleksi ban terhadap profil eksitasi jalan.
G. Metode
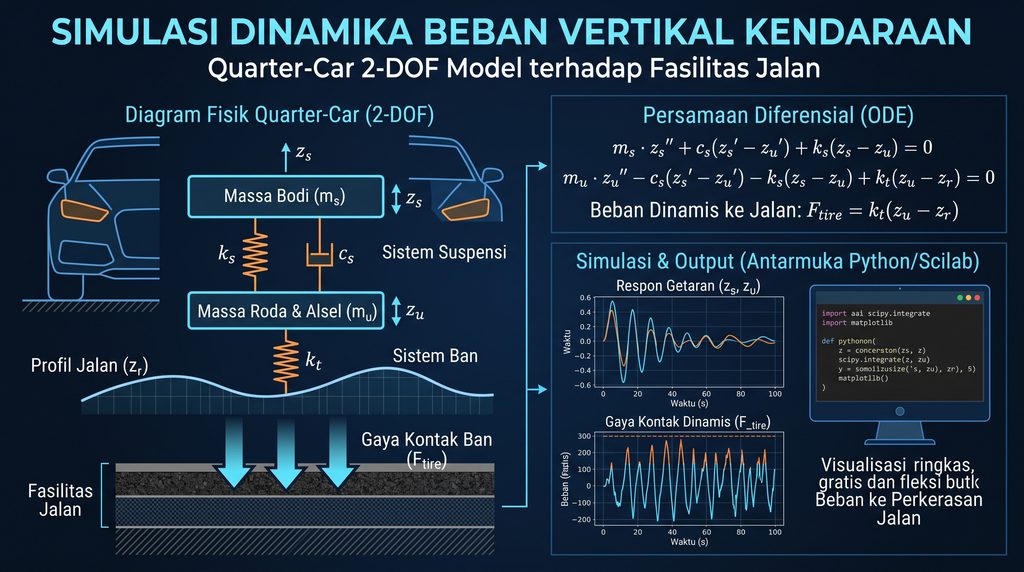
Metode proyek ini dimulai dengan perumusan model matematis sistem Quarter-Car 2-Derajat Kebebasan menggunakan Hukum II Newton untuk merepresentasikan interaksi antara massa bodi dan roda, yang kemudian dikonversi ke dalam bentuk representasi ruang keadaan (state-space) guna memudahkan penyelesaian persamaan diferensial secara komputasional. Selanjutnya, profil permukaan jalan dimodelkan ke dalam fungsi matematis transien dan kontinu untuk mensimulasikan berbagai skenario gangguan eksternal di dunia nyata, seperti hambatan fisik berupa polisi tidur maupun deformasi gelombang periodik pada perkerasan jalan.
Melalui penerapan metode integrasi numerik Runge-Kutta orde ke-4, simulasi komputasional dijalankan secara sistematis untuk mengekstrak respons dinamika kendaraan serta menghitung besarnya gaya kontak vertikal dinamis dan koefisien beban yang diterima oleh fasilitas jalan. Tahap akhir dari rangkaian metodologi ini melibatkan analisis parametrik yang mendalam melalui pengujian variasi kecepatan kendaraan dan karakteristik kekakuan serta redaman suspensi, sehingga dapat dievaluasi seberapa besar pengaruhnya terhadap tingkat kerusakan infrastruktur perkerasan.
H. Hasil dan Diskusi
I. Kesimpulan, Penutup, dan Rekomendasi
The 33 DAI5 Implementation Evaluation Criteria
1. Consciousness of Purpose (Kesadaran akan Tujuan):
Sebagai pemodel (engineer), menyadari bahwa tujuan utama simulasi ini bukan sekadar perhitungan matematis, melainkan upaya fundamental untuk memahami interaksi antara kendaraan dan infrastruktur demi meningkatkan keselamatan publik dan efisiensi transportasi.
2. Self-Awareness (Kesadaran Diri):
Menyadari batasan pemahaman dan asumsi yang ada. Pemodelan 2-DOF adalah penyederhanaan dari realitas fisik kendaraan yang kompleks. Kesadaran ini menjaga objektivitas agar tidak melakukan overclaim terhadap hasil simulasi.
3. Ethical Considerations (Pertimbangan Etis):
Data gaya dinamis yang dihasilkan harus disajikan secara jujur tanpa manipulasi. Ada tanggung jawab etis untuk memastikan bahwa hasil simulasi ini dapat digunakan oleh pembuat kebijakan atau insinyur jalan raya untuk mencegah kerusakan infrastruktur yang bisa membahayakan nyawa.
4. Integration of CCIT (Cara Cerdas Ingat Tuhan):
Mengintegrasikan spiritualitas dengan ilmu teknik dengan memandang hukum fisika (dinamika, gravitasi, respons pegas-peredam) sebagai manifestasi dari keteraturan ciptaan Tuhan. Proyek ini menjadi bentuk kontribusi ilmu pengetahuan untuk merawat fasilitas jalan yang digunakan banyak orang.
5. Critical Reflection (Refleksi Kritis):
Secara konstan mengevaluasi apakah model persamaan diferensial yang digunakan benar-benar merepresentasikan perilaku sprung mass (bodi kendaraan) dan unsprung mass (roda/sumbu) saat melewati profil jalan tertentu, serta mempertanyakan bias dalam pemilihan parameter.
6. Continuum of Awareness (Kesinambungan Kesadaran):
Menjaga tingkat kesadaran dan fokus yang konsisten mulai dari penurunan persamaan matematis (hukum Newton), penulisan skrip komputasi, hingga interpretasi grafik hasil akhir, memastikan tidak ada langkah yang dilakukan secara mekanis tanpa pemahaman.
II. Intention
7. Clarity of Intent (Kejelasan Niat):
Niat proyek ini didefinisikan secara presisi: menganalisis fluktuasi beban vertikal (dynamic tire force) yang ditransmisikan oleh ban kendaraan ke permukaan jalan akibat eksitasi profil jalan menggunakan model Quarter-Car 2-DOF.
8. Alignment of Objectives (Keselarasan Tujuan):
Menyeleraskan variabel input (profil kekasaran jalan, kecepatan kendaraan) dengan output yang ditargetkan (gaya kontak ban dan perpindahan suspensi), sehingga simulasi benar-benar menjawab masalah dinamika beban.
9. Relevance of Intent (Relevansi Niat):
Proyek ini sangat relevan dengan permasalahan nyata di lapangan, di mana beban dinamis dari kendaraan berulang kali menyebabkan kelelahan material (fatigue) pada aspal, berujung pada kerusakan jalan seperti retak atau lubang.
10. Sustainability Focus (Fokus Keberlanjutan):
Pemahaman yang baik tentang dinamika beban vertikal dapat memandu desain suspensi yang lebih ramah jalan atau desain perkerasan jalan yang lebih awet, secara langsung berkontribusi pada pengurangan emisi karbon dan biaya dari perbaikan jalan yang terus-menerus.
11. Focus on Quality (Fokus pada Kualitas):
Komitmen untuk menggunakan parameter kendaraan yang presisi (nilai massa, kekakuan pegas suspensi, kekakuan ban, dan koefisien redaman) untuk menghasilkan keluaran state-space atau resolusi ODE (Ordinary Differential Equation) yang memiliki akurasi tinggi.
III. Initial Thinking (about the Problem)
12. Problem Understanding (Pemahaman Masalah):
Memahami akar masalah bahwa jalan rusak bukan hanya karena berat statis kendaraan, melainkan karena amplifikasi beban vertikal (beban dinamis) yang terjadi akibat resonansi suspensi saat kendaraan bergerak di atas permukaan yang tidak rata.
13. Stakeholder Awareness (Kesadaran Pemangku Kepentingan):
Mengidentifikasi bahwa hasil dari pemodelan ini berdampak pada produsen otomotif (untuk kalibrasi suspensi), pemerintah/Kementerian PUPR (untuk standar konstruksi jalan), dan masyarakat umum (pengguna jalan).
14. Contextual Analysis (Analisis Kontekstual):
Mengkaji konteks lingkungan operasional kendaraan, seperti jenis profil jalan (misalnya menggunakan standar ISO 8608 untuk kekasaran jalan atau model polisi tidur/gundukan) yang sering dilewati kendaraan sehari-hari.
15. Root Cause Analysis (Analisis Akar Masalah):
Menelusuri bahwa puncak kerusakan fasilitas jalan terjadi ketika frekuensi eksitasi jalan mendekati frekuensi natural dari unsprung mass kendaraan, yang menghasilkan fenomena wheel hop (ban memantul) dan menghantam aspal dengan gaya berlipat ganda.
16. Relevance of Analysis (Relevansi Analisis):
Memilih model Quarter-Car 2-DOF dijustifikasi sebagai pendekatan yang paling efisien namun representatif. Model ini mengisolasi dinamika vertikal dengan sangat baik tanpa kerumitan berlebih dari model Half-Car (pitch/roll) atau Full-Car.
17. Use of Data and Evidence (Penggunaan Data dan Bukti):
Menggunakan data empiris yang valid untuk matriks parameter (contoh: massa bodi 250-300 kg untuk quarter car penumpang standar, kekakuan ban ~200 kN/m) agar simulasi merepresentasikan kendaraan di dunia nyata.
IV. Idealization
18. Assumption Clarity (Kejelasan Asumsi):
Mendeklarasikan asumsi penyederhanaan secara transparan: kecepatan kendaraan konstan, ban selalu melakukan kontak dengan permukaan jalan (no loss of contact), serta pegas dan peredam memiliki karakteristik linier.
19. Creativity and Innovation (Kreativitas dan Inovasi):
Merancang fungsi eksitasi jalan yang inovatif dalam simulasi (seperti fungsi step, bump, atau random noise generation) untuk melihat respon transien maupun steady-state dari sistem suspensi kendaraan.
20. Physical Realism (Realisme Fisik):
Menjamin bahwa diagram benda bebas (free body diagram) dan persamaan diferensial gerak (menggunakan Hukum Newton II) secara akurat merepresentasikan interaksi energi kinetik dan potensial pada pegas dan peredam mekanis.
21. Alignment with Intent (Keselarasan dengan Niat):
Memastikan bahwa algoritma dan model matematis yang diidealisasikan bermuara pada ekstraksi data beban dinamis ban pada jalan (), sesuai dengan niat awal proyek, bukan sekadar melihat kenyamanan penumpang (ride comfort).
22. Scalability and Adaptability (Skalabilitas dan Kemampuan Adaptasi):
Membangun struktur pemodelan ruang keadaan (state-space representation ) yang terstruktur, sehingga ke depannya mudah diadaptasi untuk memasukkan suspensi semi-aktif, aktif, atau dinaikkan skalanya menjadi model Half-Car.
23. Simplicity and Elegance (Kesederhanaan dan Keanggunan):
Menghindari kompleksitas matematis yang tidak perlu. Pemodelan 2-DOF menyajikan keandalan komputasi: cukup sederhana untuk diselesaikan dalam hitungan milidetik oleh solver, namun cukup komprehensif untuk menangkap fenomena resonansi suspensi.
V. Instruction (Set)
24. Clarity of Steps (Kejelasan Langkah-langkah):
Menyusun algoritma simulasi yang logis dan terurut: (1) Inisialisasi parameter fisik, (2) Pembuatan matriks state-space atau fungsi diferensial, (3) Pembangkitan sinyal input jalan, (4) Eksekusi solver numerik, (5) Visualisasi data beban vertikal.
25. Comprehensiveness (Kelengkapan):
Instruksi komputasi mencakup seluruh spektrum simulasi, mulai dari definisi gangguan jalan hingga penyelesaian matematika transien, memastikan tidak ada variabel boundary condition yang tertinggal.
26. Physical Interpretation (Interpretasi Fisik):
Menerjemahkan array angka dan kurva dari layar komputer menjadi makna fisik yang nyata. Misalnya, menafsirkan lonjakan pada grafik percepatan unsprung mass sebagai hantaman gaya yang dapat menyebabkan retak mikro pada aspal.
27. Error Minimization (Minimisasi Kesalahan):
Menggunakan metode numerik yang tangguh dan stabil (seperti Runge-Kutta orde 4 atau algoritma ode45) serta melakukan penyesuaian ukuran langkah (step-size) untuk mencegah instabilitas numerik atau aliasing frekuensi.
28. Verification and Validation (Verifikasi dan Validasi):
Membandingkan respon frekuensi (Bode plot) atau respon time-domain model dengan hasil literatur atau jurnal ilmiah lain yang mapan untuk membuktikan bahwa model Quarter-Car ini valid dan tidak menyimpang.
29. Iterative Approach (Pendekatan Iteratif):
Melakukan serangkaian running simulasi dengan mengubah variasi parameter (misalnya memodifikasi damping ratio suspensi) untuk mengamati sensitivitas perubahan terhadap beban vertikal jalan secara iteratif.
30. Sustainability Integration (Integrasi Keberlanjutan):
Menyisipkan instruksi atau dokumentasi di dalam kode program agar model ini dapat dikembangkan di masa depan untuk penelitian kendaraan berat atau kendaraan listrik (EV) yang memiliki dinamika massa berbeda demi kelestarian infrastruktur yang lebih luas.
31. Communication Effectiveness (Efektivitas Komunikasi):
Menyajikan hasil run simulasi menggunakan grafik yang profesional—memiliki label sumbu yang jelas, satuan ukur yang tepat (seperti Newton untuk gaya, meter untuk simpangan), dan legenda yang informatif agar mudah dipahami oleh pembaca.
32. Alignment with the DAI5 Framework (Keselarasan dengan Kerangka DAI5):
Memastikan bahwa baris-baris kode dan set instruksi komputasi merupakan manifestasi dari kesadaran (DAI), niat etis, dan idealisasi fisik yang telah dirumuskan pada 4 tahap sebelumnya, bukan sekadar perintah copy-paste.
33. Documentation Quality (Kualitas Dokumentasi): Mendokumentasikan seluruh proyek secara rapi dan komprehensif. Mulai dari penurunan rumus, nilai besaran parameter, flowchart simulasi, anotasi (comment) di dalam source code (seperti MATLAB/Python), hingga kesimpulan akhir dampak beban dinamis terhadap infrastruktur jalan.
